

Sep 24, 2026
АЗН | Надежное соединение для умного сельского хозяйства
От автономной навигации и локализации урожая до визуального распознавания, определения зрелости на основе искусственного интеллекта, позиционирования роботизированной руки, гибкого захвата, сбора без повреждений и автономной транспортировки — роботы для сбора фруктов и овощей требуют полной операционной системы с замкнутым контуром. Эти машины должны работать непрерывно в открытых садах и влажных теплицах, где пыль, роса, фруктовый сок, вибрация и неровная местность создают сложные условия для электрических соединений. Промышленные круглые разъемы CAZN обеспечивают высоконадежные решения для подключения питания и сигналов во всей системе уборочного робота, помогая обеспечить стабильную и непрерывную работу в сложных сельскохозяйственных условиях.

Робот-уборщик фруктовых деревьев опирается на скоординированную работу нескольких подсистем, и каждый этап зависит от надежных разъемов и электрических интерфейсов.
Блок навигации и позиционирования шасси должен получать сигналы в реальном времени от GNSS, LiDAR, IMU, энкодеров и датчиков предотвращения препятствий. EtherCAT используется для управления движением серворулей в реальном времени. Круглые разъемы CAZN M12 охватывают несколько конфигураций кодирования, включая кодирование A, D, X и L. Разъемы с кодировкой А используются для бесконтактных переключателей и сигналов аналоговых или цифровых датчиков; Разъемы с D-кодом поддерживают связь EtherCAT Industrial Ethernet; Разъемы с L-кодом рассчитаны на сильноточную мощность сервосистем шасси. Миниатюрные круглые разъемы M8 можно использовать для компактных инфракрасных и фотоэлектрических датчиков предотвращения препятствий. Резьбовая фиксация и защита IP67 помогают обеспечить надежность соединений в условиях грязи, брызг воды и постоянной вибрации.
Подсистема навигации и позиционирования шасси
Компоненты: рулевые колеса / приводные двигатели, колесные энкодеры, LiDAR, IMU, позиционирование GNSS, датчики предотвращения препятствий, контроллер шасси.
Круглые разъемы M12 — основной интерфейс
Кодировка M12 A: бесконтактные переключатели, IMU, энкодеры и различные цифровые/аналоговые сигналы датчиков.
Кодировка M12 D/X: промышленный Ethernet, такой как EtherCAT и PROFINET, для связи с сервоприводами шасси в реальном времени.
M12 L-код: сильноточный источник питания для серводвигателей шасси.
Круглые разъемы M8: компактные фотоэлектрические и инфракрасные датчики предотвращения препятствий, занимающие мало места и обеспечивающие защиту IP67.
Электрические интерфейсы связи: EtherCAT, Modbus-RTU, шина CAN (CANopen) и цепи безопасности аварийного останова.
Силовые интерфейсы: силовые цепи 24 В постоянного тока; в приложениях с высокой мощностью могут использоваться разъемы M12 или M16 с номинальной мощностью, а в портах зарядки обычно используются сильноточные водонепроницаемые авиационные разъемы.

Зрительное зондирование и распознавание искусственного интеллекта действуют как «глаза и мозг» робота-уборщика. Камеры глубины RGB-D, камеры на конце рукоятки и дополнительное освещение непрерывно записывают изображения фруктового сада для распознавания фруктов и оценки зрелости на основе искусственного интеллекта. Разъемы CAZN M12 с X-кодировкой поддерживают приложения GigE Vision, обеспечивая при этом гигабитную передачу изображения и подачу питания PoE. Их экранирование на 360° помогает подавлять электромагнитные помехи, создаваемые двигателями шасси, обеспечивая стабильную передачу изображения и снижая риск ошибок распознавания фруктов, вызванных искажением сигнала.
Подсистема зрительного восприятия
Функция: визуальное распознавание урожая и определение зрелости на основе искусственного интеллекта.
Компоненты: камеры RGB, камеры глубины RGB-D, камеры общего обзора/конца руки, карты получения изображений и освещение.
Разъемы
M12 X-code: промышленные камеры GigE, использующие протокол GigE Vision для передачи изображений и подачи питания PoE.
Водонепроницаемые разъемы USB 3.0: интерфейсы для монтажа на плате или кабельного типа для компактных камер глубины.
M8: Сигналы включения дополнительного освещения
Электрические интерфейсы: GigE Vision, USB 3.0, PoE Ethernet и сигналы ввода-вывода триггера камеры.

Во время движения роботизированной руки сервоприводы, датчики силы и энкодеры образуют замкнутую систему управления движением, которая требует связи с малой задержкой и надежной подачи энергии. Разъемы EtherCAT CAZN M12 с кодировкой D поддерживают синхронизированное многоосное управление, а разъемы с кодировкой A собирают совместные сигналы силовой обратной связи. Разъемы питания M16 обеспечивают сильноточное питание сервосистем. Двухканальные интерфейсы безопасности можно использовать для цепей аварийной остановки для обеспечения требований безопасности оборудования и обеспечения точной работы роботизированной руки.
Управление движением роботизированной руки
Функция: позиционирование и подход роботизированной руки.
Компоненты: шестиосевой совместный роботизированный манипулятор, серводвигатели, энкодеры суставов, датчики силы.
M12 EtherCAT с D-кодом: связь по сервошине в реальном времени
Кодировка M12 A: обратная связь совместного энкодера и датчика контроля усилия.
Сильноточные разъемы питания M12/M16: источник питания серводвигателя
Схема безопасности: двухканальный интерфейс сигнала аварийной остановки через схему реле безопасности.
Протокол связи: EtherCAT широко используется для замкнутой связи с малой задержкой между роботизированной рукой и главным контроллером.

Концевой эффектор напрямую взаимодействует с плодом и является одной из самых требовательных частей робота. Гибкие захваты, режущие механизмы, датчики давления и миниатюрные камеры на конце рычага должны работать в ограниченном пространстве, подвергаясь воздействию росы, фруктового сока и пыли. Миниатюрные круглые разъемы CAZN M5 и компактные разъемы M8 имеют небольшой форм-фактор, подходящий для ограниченного пространства концевых рабочих органов. Для компактных компоновок также доступны решения SMD для монтажа на плате. Электропневматические гибридные соединители могут объединять передачу электрического сигнала и пневматические трубки в одно соединение, обеспечивая гибкие операции захвата и резки, а также обеспечивая стабильную обратную связь для сбора урожая без повреждений.
Концевая оснастка
Функция: гибкий захват/резка, сбор урожая без повреждений и сбор фруктов.
Компоненты: гибкие захваты, пневматические режущие лезвия, всасывающие головки, датчики давления, миниатюрные камеры на конце рычага.
Концевой эффектор сильно подвержен воздействию росы, фруктового сока и пыли и поэтому требует высокого уровня защиты.
Разъемы M8: миниатюрные концевые датчики, пленочные датчики давления и небольшие триггерные сигналы ввода-вывода.
M12 A-код: сигналы сервопривода захвата и пневматического электромагнитного клапана.
Пневматическая интеграция: электропневматические гибридные соединители, сочетающие в себе электрические соединения и пневматические трубки.
Интерфейсы: цифровые входы/выходы и аналоговые сигналы обратной связи по давлению; некоторые компактные концевые эффекторы могут использовать миниатюрные круглые разъемы M5 для ограниченного пространства и монтажа на плате.
Система передачи и сбора
Конвейерные ленты, подъемные механизмы, датчики позиционирования ящиков для фруктов и приводы разгрузки, используемые для транспортировки и сбора фруктов, могут использовать разъемы с кодом A CAZN M8/M12 для фотоэлектрических сигналов позиционирования и управления приводом. Эти интерфейсы поддерживают автоматическую передачу и сбор фруктов. Главный контроллер и система управления питанием BMS с литиевой батареей могут использовать сильноточные разъемы питания CAZN M23 для основного входного питания, а также водонепроницаемые интерфейсы USB и Ethernet для ввода в эксплуатацию и обслуживания.
Система передачи и сбора
Компоненты: конвейерные ленты, подъемные механизмы, датчики положения ящиков для фруктов, приводы разгрузки.
M8/M12 A-код: фотоэлектрические датчики позиционирования и бесконтактные переключатели.
Разъемы питания M12: источник питания двигателя конвейера
Управление: Modbus или CAN-шина для управления механизмом.
Главный контроллер и управление питанием
Для длительной непрерывной работы сельскохозяйственным роботам необходимы стабильные соединения между главным контроллером, системой управления батареями, платой распределения питания и модулями постоянного тока.
Интерфейсы связи включают EtherCAT, CAN и RS485 (Modbus-RTU).
Разъемы питания
Литиевая батарея BMS: сильноточные водонепроницаемые авиационные разъемы, такие как M23.
Внутренние низковольтные ответвления: разъемы M12 с L-кодировкой для распределения питания 24 В.
Интерфейсы ввода в эксплуатацию: водонепроницаемые разъемы USB и Ethernet для обслуживания и устранения неполадок в полевых условиях.
Типичные области применения роботов-уборщиков
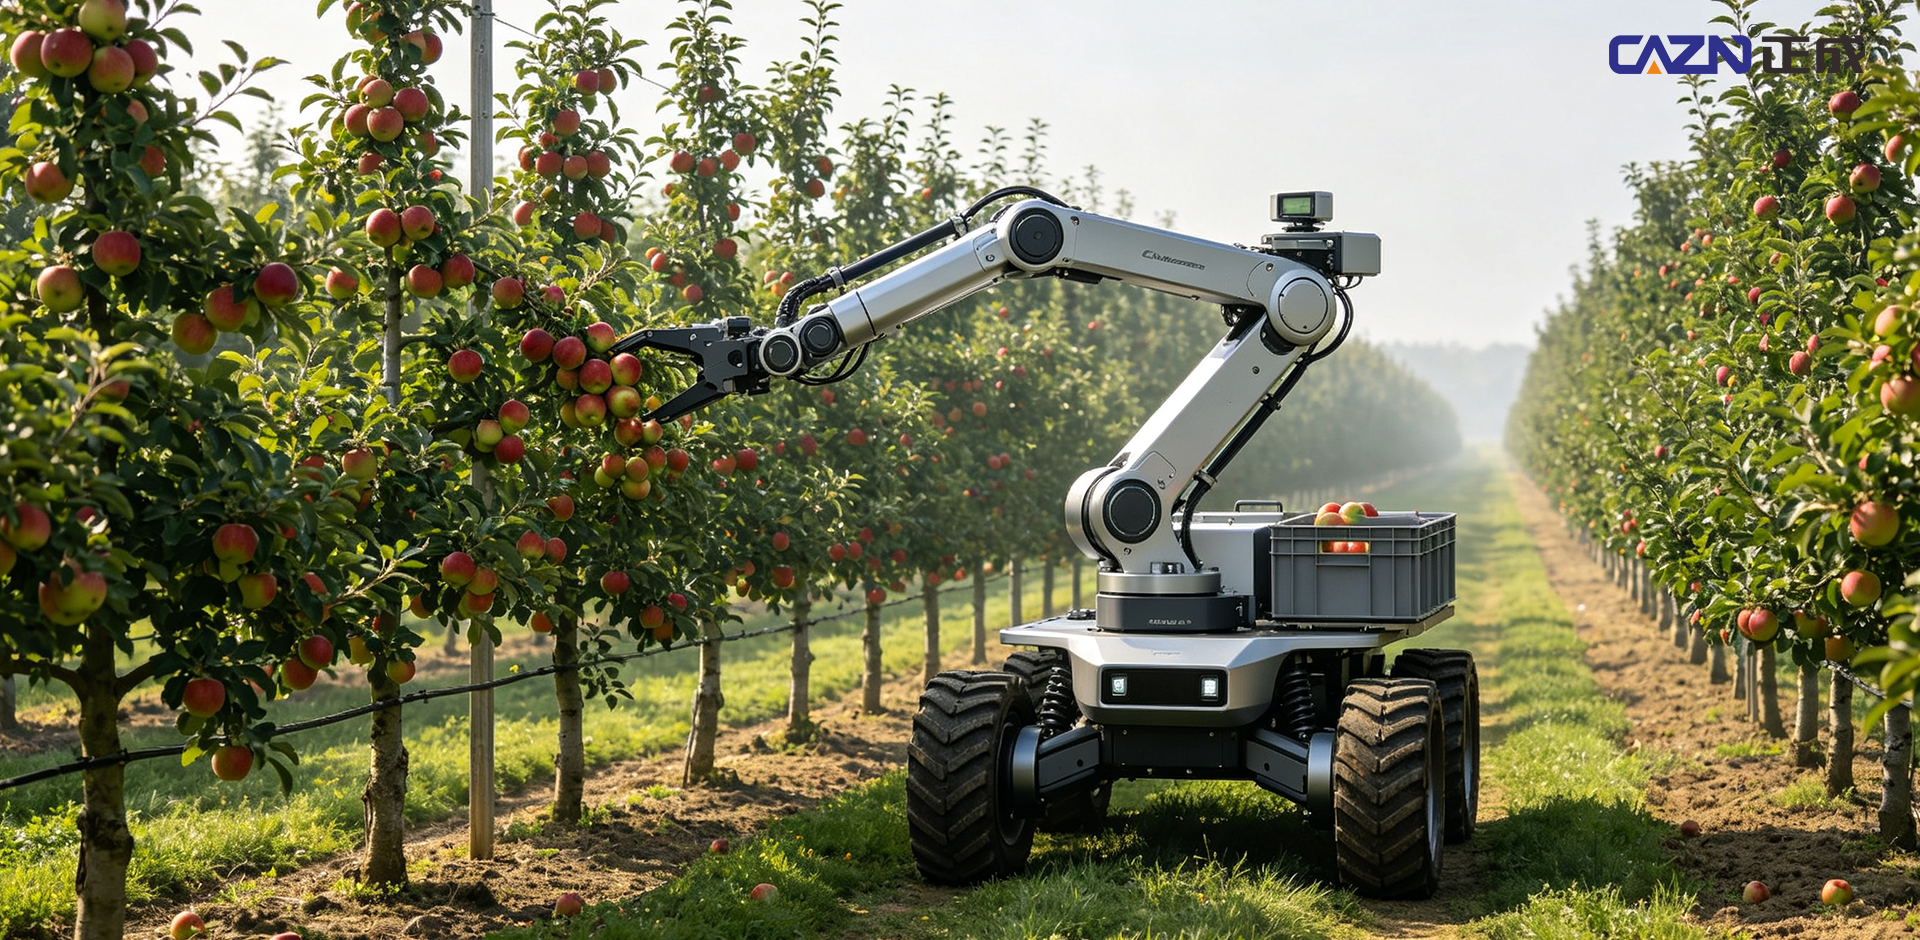
Случай 1: Apple собирает урожай «роботов-близнецов» в Хуанлине, Шэньси
Применение: Стандартизированный карликовый яблоневый сад площадью 500 мю с использованием роботов-уборщиков, транспортных роботов и инспекционных роботов для скоординированных операций и полного замкнутого рабочего процесса.
Рабочий процесс: автономная навигация шасси → LiDAR и распознавание зрелости яблок на основе зрения → многоосное позиционирование роботизированной руки → гибкий захват и сбор урожая → автоматический сбор и транспортировка контейнеров для фруктов.
Проблемы с оборудованием. В условиях открытого сада оборудование подвергается воздействию грязи, воды, вибрации и сильного солнечного света. На связь EtherCAT, передачу изображений промышленных камер и линии электропередачи сервоприводов могут влиять электромагнитные помехи от двигателей. Множественным подсистемам, включая шасси, роботизированные манипуляторы и концевые эффекторы, также требуются многочисленные круглые разъемы с высокой степенью защиты.
Требования к межсоединению: разъемы связи EtherCAT с кодировкой M12 D, разъемы видеосистемы GigE M12 с кодировкой X, разъемы питания сервоприводов M12 с кодировкой L и разъемы M8 для концевых датчиков.
Вибрация в саду, роса, пыль и вода неизбежны. Круглые разъемы CAZN M12 сочетают в себе защиту IP67 и экранирование на 360° для обеспечения стабильной связи в приложениях с несколькими роботами, помогая уменьшить прерывания связи и ошибки распознавания во время непрерывных операций по сбору яблок.
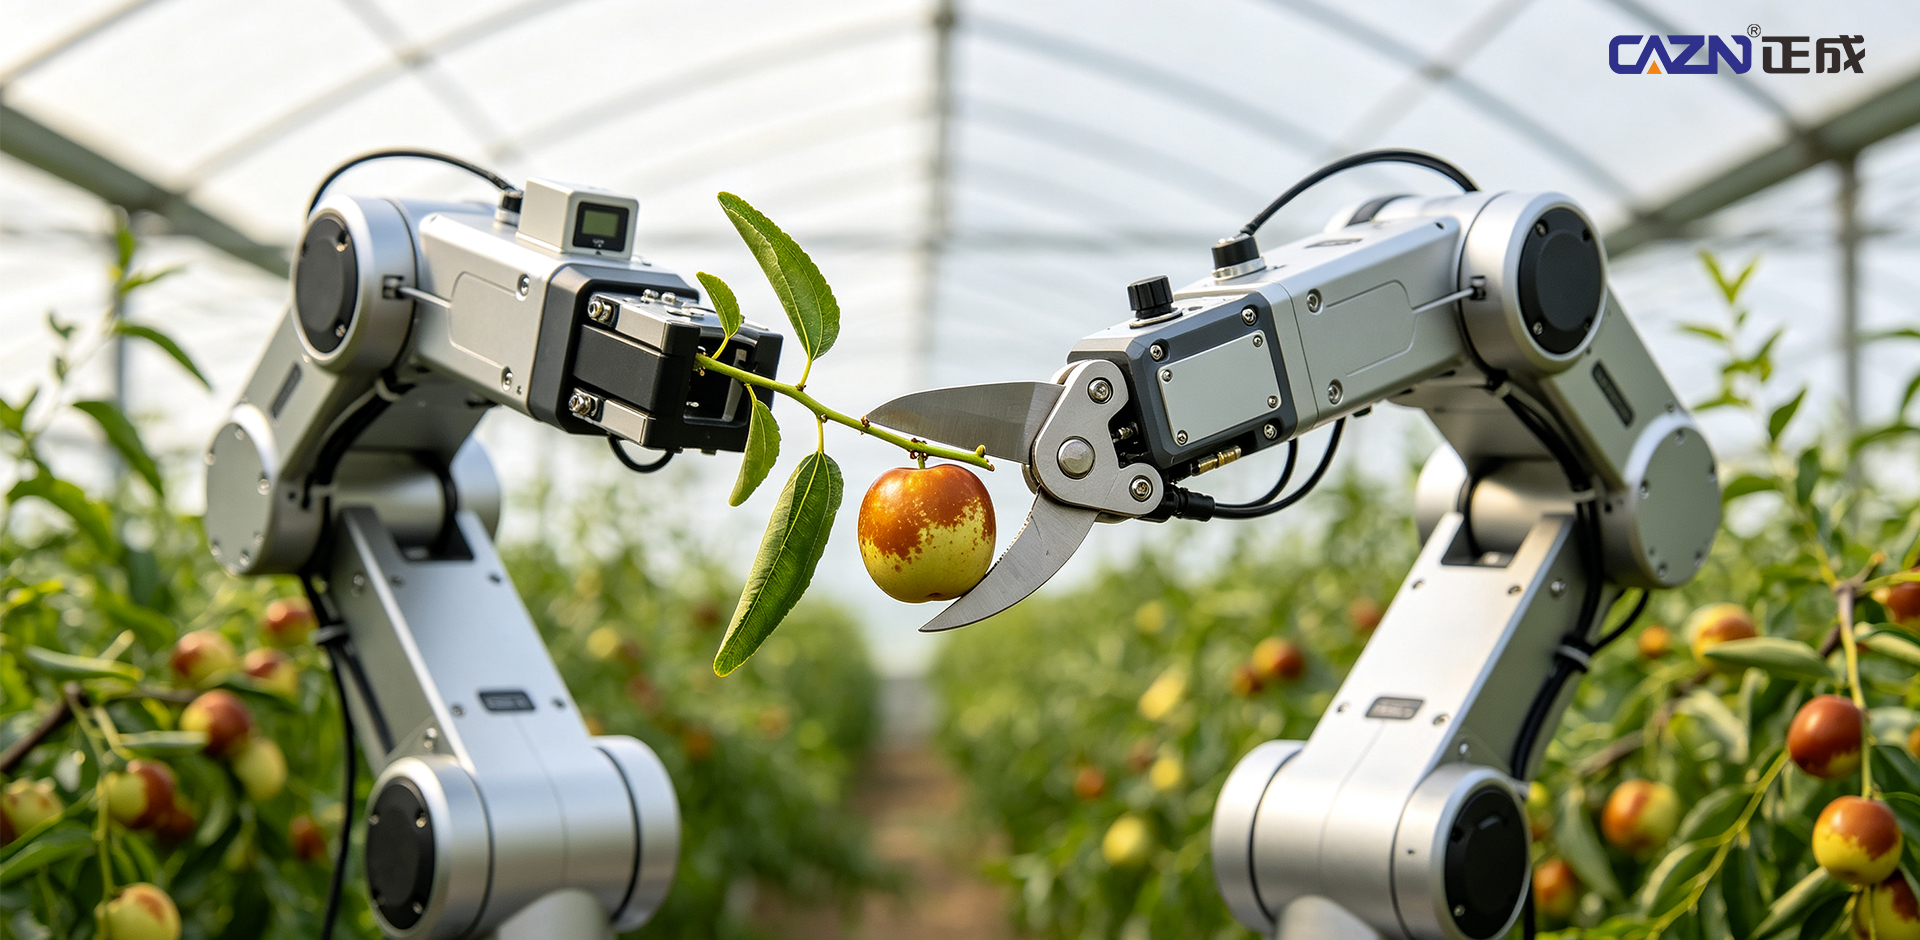
Случай 2: Двурукий робот для сбора зимней мармеладки в Дали, Шэньси
Применение: Выращивание мармеладки зимой в рядах теплиц с ограниченным пространством. Два роботизированных манипулятора работают параллельно при уборке урожая и сортировке, обеспечивая работу нескольких роботов.
Рабочий процесс: четырехколесное рулевое шасси перемещается вбок через узкие ряды теплиц → AI Vision определяет зрелость зимнего мармелада → сбор урожая двумя роботизированными руками одновременно → гибкие захваты собирают фрукты во время сортировки → автоматический сбор.
Проблемы с оборудованием: в теплицах часто встречаются высокая влажность и брызги фруктового сока. Концевые исполнительные органы имеют крайне ограниченное пространство для установки и требуют многочисленных миниатюрных датчиков давления и камер на концах рычагов.
Требования к межсоединению: миниатюрные круглые разъемы M5 и разъемы M8 для датчиков рабочего органа, а также разъемы M12 с кодировкой A для сигналов обратной связи по давлению.
Миниатюрные круглые разъемы CAZN M5 и M8 в ограниченных рабочих органах теплиц обеспечивают компактные решения и поддерживают конфигурации для монтажа на плате SMD. Их резьбовая конструкция с замком и защита от влаги и фруктового сока помогают поддерживать стабильные сигналы датчиков, обеспечивая гибкий и безопасный сбор урожая.
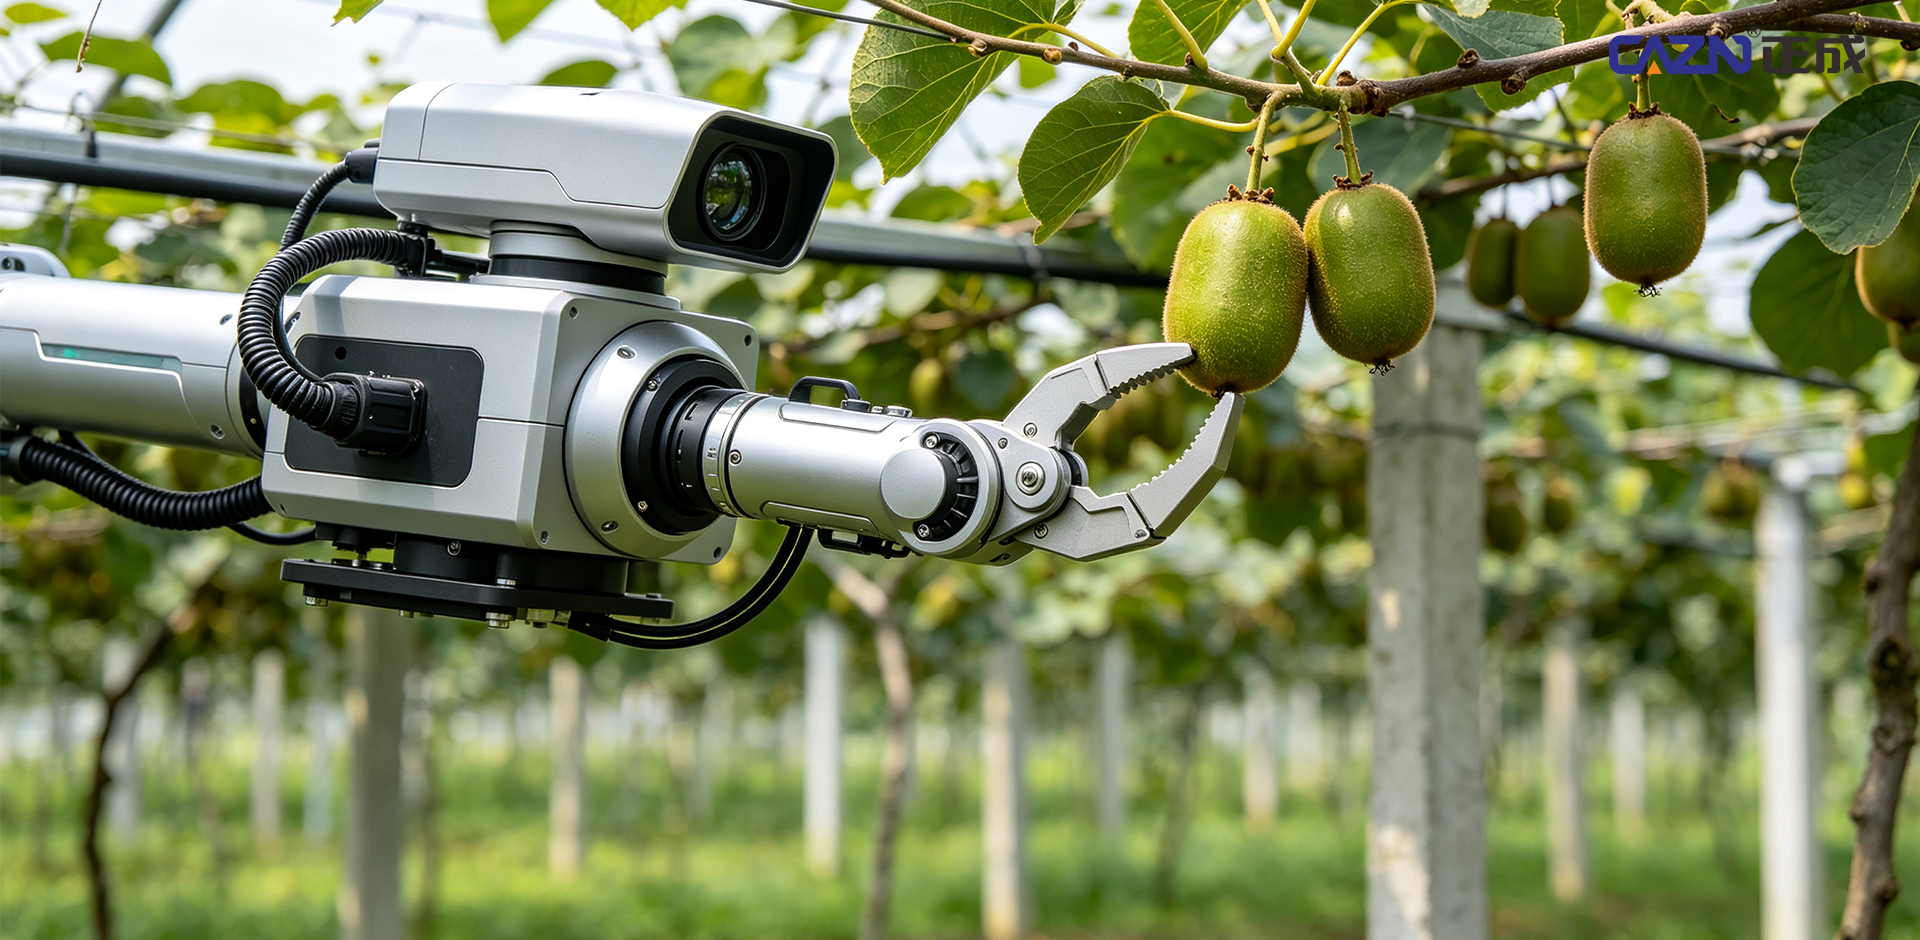
Пример 3: Умная ферма по выращиванию киви в Фэнхуане, провинция Хунань
Применение: более 20 000 му садов киви, выращенных на решетках, с беспилотной системой земледелия, обеспечивающей осмотр, сбор урожая, транспортировку и сортировку фруктов.
Рабочий процесс: автономное навигационное шасси перемещается под решеткой → системы технического зрения идентифицируют фрукты → роботизированные манипуляторы с несколькими степенями свободы режут стебли фруктов → собранные фрукты автоматически передаются в контейнеры для сбора → транспортные роботы доставляют фрукты на сортировочный комплекс.
Проблемы с оборудованием: В открытых садах в течение длительного времени остается влажность. Виноградные лозы и листва могут мешать оборудованию, а постоянная вибрация может повлиять на связь по шине и сигналы датчиков.
Требования к межсоединению: разъемы M12 с аналого-цифровым кодированием и разъемы M16 для силовых цепей.
Пример 4: Прототип сбора винограда в Синьцзяне
Применение: Гусеничная уборочная платформа работает на решетчатых виноградниках открытого грунта. Роботы-манипуляторы разрезают виноградные стебли, а система всасывания воздуха переносит виноград в контейнеры для сбора.
Эксплуатационные проблемы: высокий уровень запыленности в поле и большие перепады температур требуют надежной навигации шасси и скоординированного управления системой уборки урожая. Линии связи должны оставаться стабильными в сложных внешних условиях.

Случай 5: Двурукий робот для сбора томатов в Нанкинском сельскохозяйственном университете
Применение: Двурукий робот-уборщик работает в многопролетной теплице для выращивания томатов. Для сбора урожая используются концевые вакуумные присоски, время сбора одного плода составляет 5,2 секунды, а общая скорость составляет примерно 16–18 томатов в минуту.
Проблемы с оборудованием: высокая влажность в теплице, дополнительное освещение и камеры глубины создают сложные электрические условия. На передачу изображения PoE могут влиять электромагнитные помехи от серводвигателей.
Требования к межсоединению: разъемы GigE Vision с X-кодировкой M12 и разъемы M8 для сигналов триггера освещения.

Пример 1: Многорукий робот для уборки яблок FFRobotics, Израиль
Применение: Стандартизированные V-образные карликовые яблоневые сады в Европе и Северной Америке с 12 комплектами роботизированных манипуляторов, работающих параллельно для крупномасштабного коммерческого сбора фруктов.
Технические характеристики: Несколько роботизированных манипуляторов работают через синхронизированную связь EtherCAT, а многочисленные серводвигатели и датчики силы на концевых эффекторах поддерживают длительную работу на открытом воздухе.
Проблема межсоединения: одновременное использование нескольких рычагов может увеличить электромагнитные помехи, создавая требования к высокоэкранированным и виброустойчивым разъемам.
Пример 2: Робот для сбора урожая киви Robotics Plus, Новая Зеландия
Применение: сады киви, выращенные на шпалерах, где четыре роботизированных манипулятора работают параллельно, определяя зрелые плоды киви, гибко захватывая их, а также автоматически собирая и транспортируя собранные фрукты.
Технические характеристики: Распределенное управление несколькими руками требует наличия большого количества датчиков на суставах роботизированных рук и рабочих органах.
Пример 3: Робот для сбора клубники Agrobot, Испания
Применение: Выращивание клубники в теплице на возвышении с использованием до 24 роботизированных манипуляторов, работающих параллельно. Гибкий режим сбора урожая используется для уменьшения повреждения мягкой поверхности клубники.
Проблема межсоединения: Чрезвычайно ограниченное пространство для концевых исполнительных органов и большое количество миниатюрных датчиков давления и камер создают спрос на компактные разъемы M8/M5.
Случай 4: Обилие роботов-пылесосов для сбора яблок, США
Применение: карликовые яблоневые сады с использованием вакуумного концевого захвата. В коммерческих полевых испытаниях в садах участвовали системы мобильных шасси, работающие вместе с вакуумными уборочными головками.
Технические характеристики: Интегрированная мобильная платформа и вакуумная система сбора урожая опираются на многочисленные сервоприводы и компоненты машинного зрения, что предъявляет высокие требования к стабильности связи.

От зимнего сбора мармелада в домашних теплицах и яблоневых садах в открытом грунте до операций по выращиванию киви и стандартизированных зарубежных яблоневых и клубничных садов, коммерциализация роботов-сборщиков зависит от надежной взаимосвязи между навигацией шасси, визуальным зондированием, многоосными роботизированными манипуляторами и гибкими концевыми рабочими органами. Высокая влажность, пыль, вибрация, воздействие фруктовых соков, электромагнитные помехи от двигателей и другие сельскохозяйственные условия предъявляют высокие требования к защите разъемов, экранированию, устойчивости к воздействию окружающей среды и миниатюризации.
CAZN предлагает полный ассортимент промышленных круглых разъемов M5, M8, M12, M16 и M23, охватывающих промышленную связь EtherCAT, передачу видеоизображения GigE, подачу сервопитания и сигналы миниатюрных конечных эффекторов. Этот портфель продуктов представляет собой комплексное решение для взаимодействия роботов, собирающих фрукты и овощи, поддерживая производителей сельскохозяйственной робототехники от разработки прототипов и полевых испытаний до крупномасштабного коммерческого внедрения.
Политика конфиденциальности


